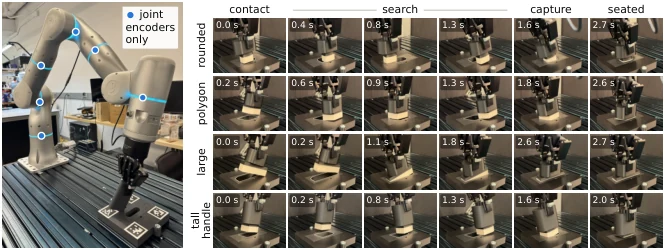
Une prépublication du 16 octobre examine si l’historique des positions et vitesses des articulations suffit à guider un assemblage précis. Les politiques étudiées observent leurs propres actions et ces mesures proprioceptives, sans capteurs visuels, de force, de couple ou tactiles dans leurs entrées. Elles sont entraînées par renforcement en simulation sur des pièces, des prises et des contacts variés.
Les auteurs décrivent insertion de pièces, engrènement et vissage en simulation. Pour l’insertion transférée sur un robot réel sans nouvel entraînement, ils rapportent 73 % de réussite sur 237 essais. Ce résultat concerne ce protocole d’insertion ; il ne faut pas l’attribuer automatiquement aux autres assemblages ni à une chaîne industrielle complète.
Les comparaisons simulées indiquent une meilleure généralisation à certaines formes et dimensions nouvelles que des politiques visuelles appariées, parfois au prix d’une exécution plus lente. Les auteurs annoncent aussi un générateur de pièces pour MuJoCo afin de préserver les jeux mécaniques en simulation. L’intérêt est d’exploiter des informations déjà présentes dans le robot ; il reste à établir robustesse, cadence et sécurité dans les conditions de production envisagées.